Ga naar inhoud
Point Cloud

Controleer BIM-modellen aan de werkelijke situatie met Point Cloud Checking

Solibri Point Cloud Checking brengt reality capture-data rechtstreeks in de regelgebaseerde modelcontrole. Importeer Point Cloud scans, voer clash-, vrije-ruimte- en matchingchecks uit ten opzichte van IFC-modelcomponenten en genereer gestructureerde resultaten die laten zien wat daadwerkelijk is gebouwd. Beschikbaar in Solibri Premium.

Solibri brand image 5

Het verschil tussen ontwerp en uitvoering

De uitvoering volgt niet altijd exact het BIM-model. Componenten kunnen tijdens de installatie verschuiven. Vrije ruimten die op papier voldoende leken, kunnen in de praktijk te krap blijken. Constructieve elementen, installaties en architectonische afwerkingen kunnen de beschikbare ruimte anders innemen dan tijdens het ontwerp werd aangenomen.

Voor veel teams betekent het signaleren van deze afwijkingen nog steeds visuele inspecties op locatie, het vergelijken van foto’s met tekeningen of het vertrouwen op individuele engineers om afwijkingen te herkennen voordat ze een issue worden. Dat proces kost tijd, is niet altijd consistent en is sterk afhankelijk van wie de controle op het juiste moment uitvoert.

Laserscanning verandert wat mogelijk is. Wanneer een locatie als Point Cloud wordt vastgelegd, bevat iedere gemeten positie data over een oppervlak, obstakel of afwijking ten opzichte van het ontwerp. De uitdaging zit dan niet meer in het verzamelen van data, maar in het systematisch controleren ervan ten opzichte van het BIM-model.

Solibri Point Cloud Checking sluit dat gat. Importeer Point Cloud data, pas configureerbare regels toe en ontvang gestructureerde resultaten die precies aangeven waar de gebouwde situatie afwijkt van het ontwerp. Denk aan clashes, afwijkingen in vrije ruimten en geometrische verschillen tussen gemodelleerde componenten en de as-built situatie.
Wat is Solibri Point Cloud Checking?

Solibri Point Cloud Checking bestaat uit een set regels binnen Solibri Premium waarmee geïmporteerde Point Cloud scans worden vergeleken met IFC-modelcomponenten. Drie regeltypen ondersteunen de belangrijkste scenario’s voor verificatie van de as-built situatie: clashcontrole, controle van vrije ruimte en matching.

Point Cloud scans worden geïmporteerd in E57- en LAS/LAZ-formaten en weergegeven in de Solibri Model Tree naast de IFC-modellen. De dichtheid en weergave-instellingen kunnen op ieder moment worden aangepast vanuit de Model Tree. Na het laden verwerken de Point Cloud Checking-regels de scandata ten opzichte van de modelgeometrie en genereren ze gestructureerde resultaten met de standaard checking engine van Solibri.

Het resultaat is geen visuele vergelijking. Het is een regelgebaseerd controlesysteem dat vastgelegde toleranties en parameters toepast op scandata en controleerbare resultaten oplevert op componentniveau.

Drie regels voor verificatie van de as-built situatie

Solibri Point Cloud Checking biedt drie specifieke regels, elk gericht op een ander controlescenario.

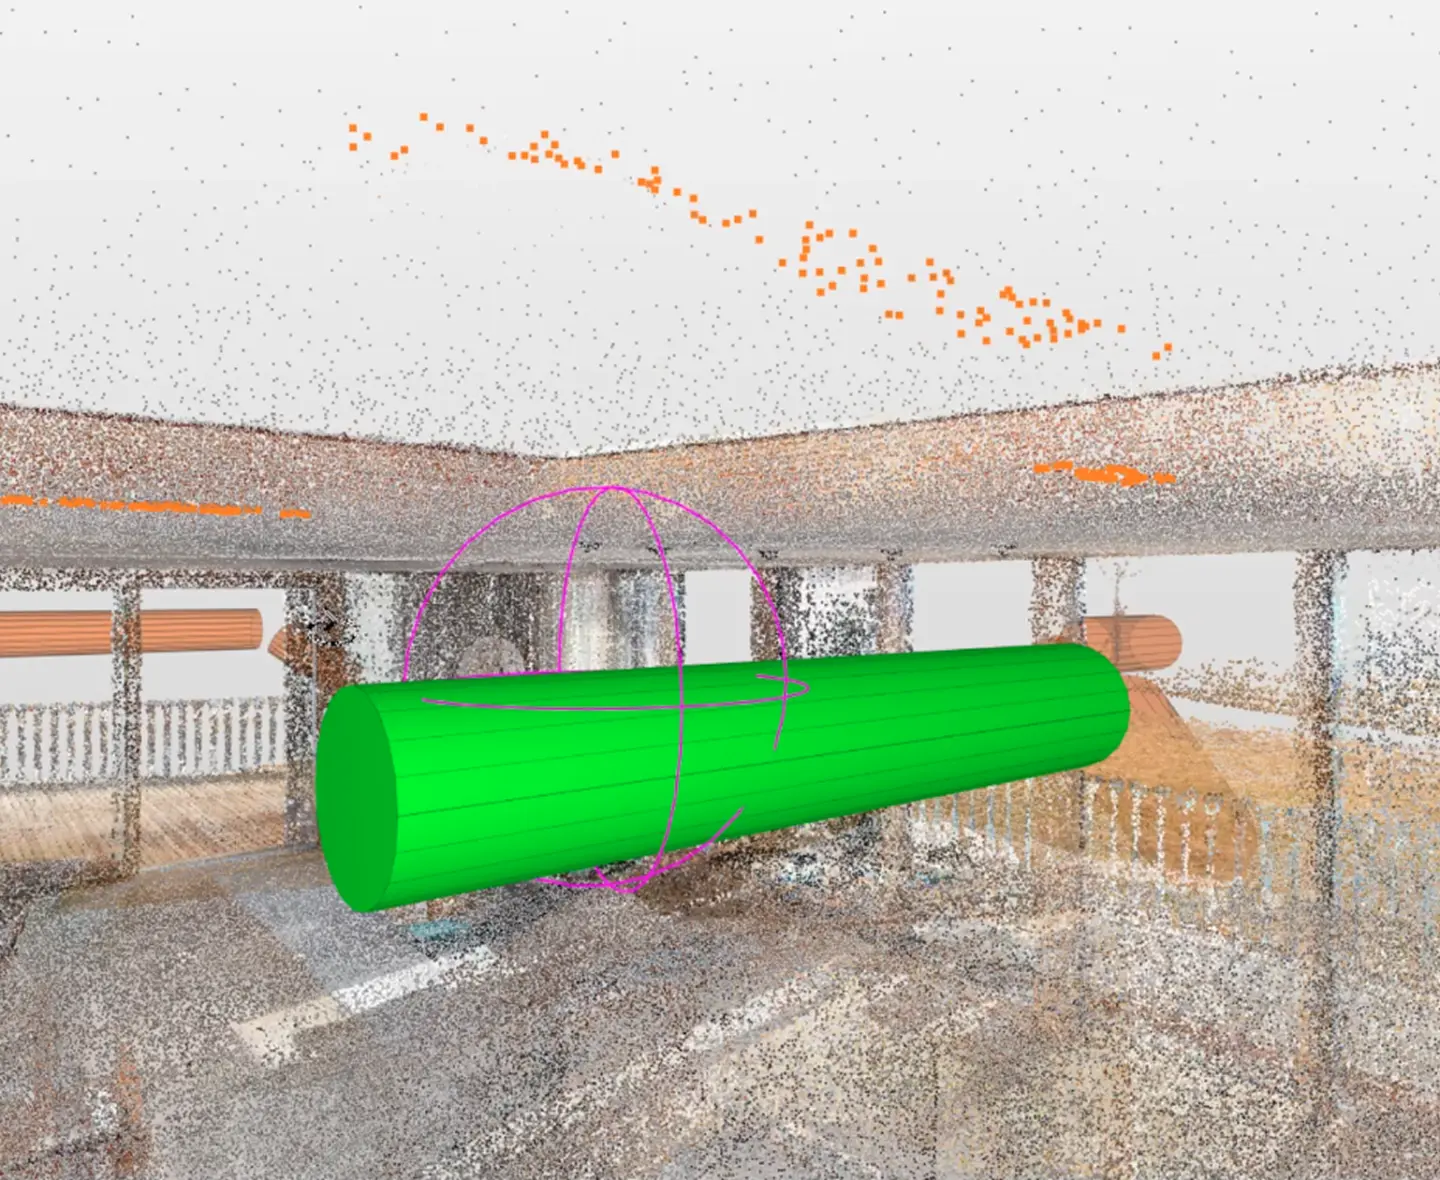
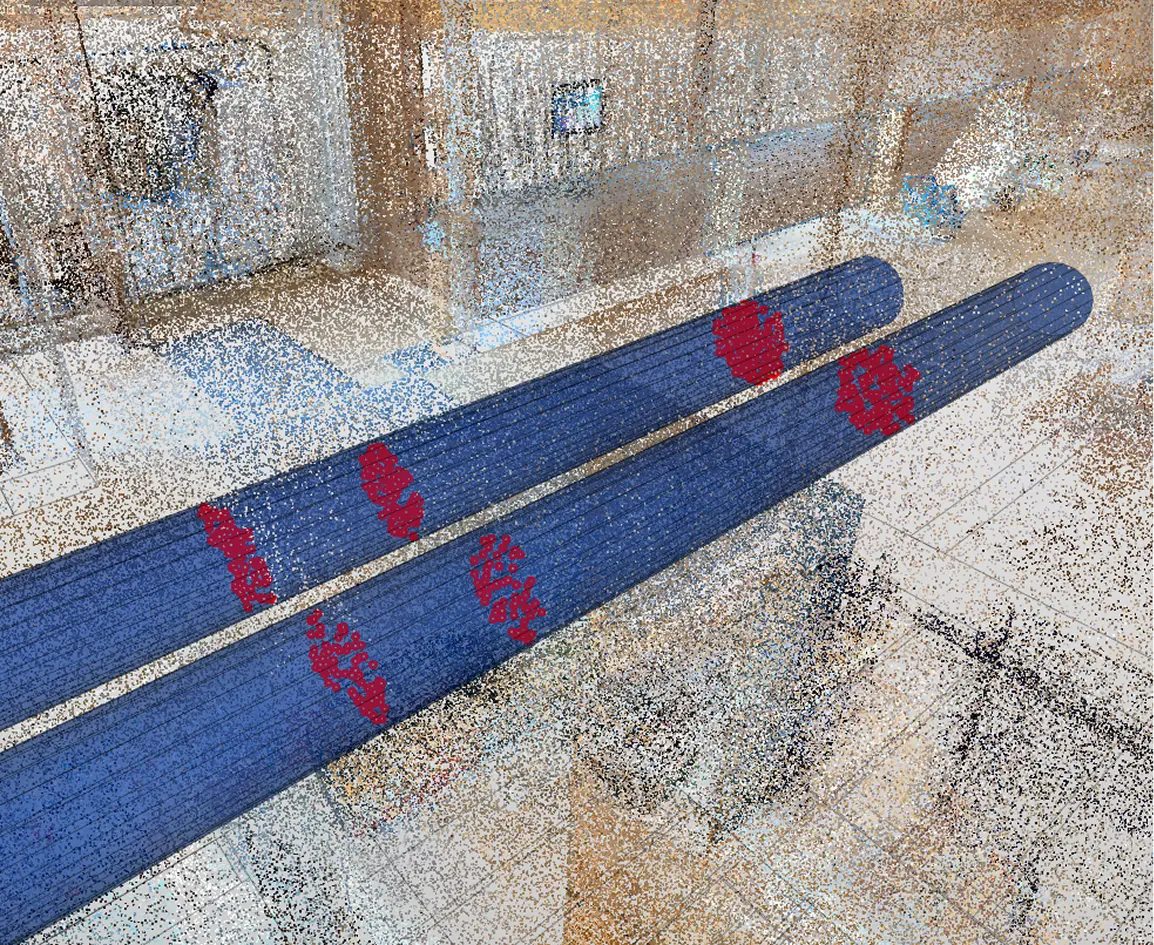
De Point Cloud Clash Check signaleert modelcomponenten waarbij scanpunten binnen of vlak bij een component liggen, op basis van een configureerbare clashtolerantie. Wanneer laserscandata de begrenzing van een gemodelleerd element binnendringt of binnen de ingestelde tolerantie komt, markeert de regel die component als clashresultaat.

Deze controle maakt zichtbaar waar een gebouwd element ruimte inneemt die in het BIM-model voor een ander component is bedoeld. Denk aan leidingen die door constructieve elementen lopen, luchtkanalen die gereserveerde zones binnendringen of scheidingswanden die op een andere positie zijn gebouwd dan ontworpen.

Elk resultaat koppelt de betreffende modelcomponent aan de scandata die de clash veroorzaakt. Zo wordt de exacte locatie zichtbaar in de 3D-viewer voor beoordeling en verdere coördinatie.

De Point Cloud Clearance Check signaleert modelcomponenten waarbij scanpunten binnen een ingestelde vrije ruimte rondom het component vallen.Waar de Clash Check daadwerkelijke overlap signaleert, maakt de Clearance Check onvoldoende afstand zichtbaar. Het modelcomponent bevindt zich op de juiste positie, maar de scan laat zien dat gebouwde elementen te dicht in de buurt komen.

Deze controle is relevant wanneer een minimale vrije ruimte onderdeel is van het ontwerp of een eis vanuit regelgeving. Denk aan onderhoudsruimte, toegangsroutes, vluchtwegen, servicezones voor apparatuur en brandveiligheidscompartimenten.

De vereiste vrije ruimte is configureerbaar. Daardoor kunnen teams verschillende standaarden toepassen op verschillende componenttypen of situaties binnen één modelcontrole.

De Point Cloud Matching Check detecteert afwijkingen tussen Point Cloud data en modelcomponenten, waaronder componenten die niet overeenkomen en gedeeltelijke data.

Waar de Clash Check en Clearance Check ruimtelijke conflicten signaleren, maakt de Matching Check verschillen in positie en geometrie zichtbaar.

Denk aan componenten die wel in het BIM-model staan maar niet in de scan voorkomen, scandata waarvoor geen corresponderend modelcomponent bestaat of componenten waarvan de gemodelleerde positie of geometrie afwijkt van wat daadwerkelijk is gebouwd.

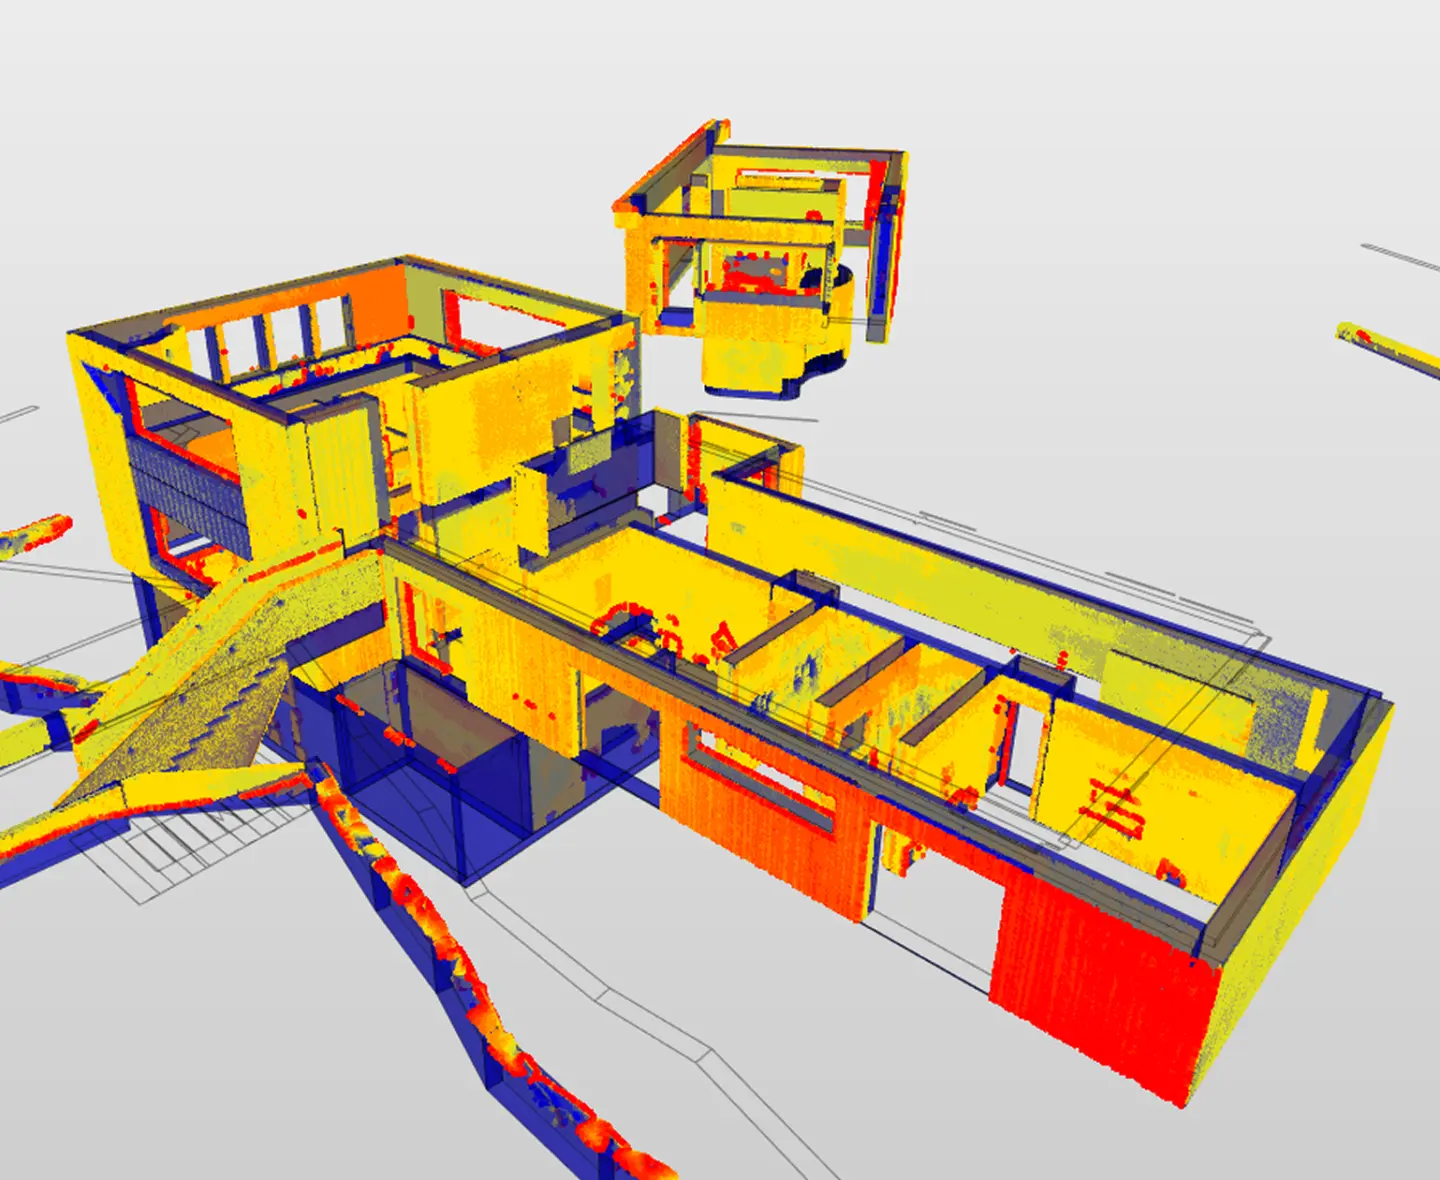
Deze controle vormt de kern van de verificatie van de as-built situatie. Ontwerp en gebouwde werkelijkheid worden rechtstreeks met elkaar vergeleken. De resultaten tonen zowel afwijkingen aan de modelzijde als aan de scanzijde en geven daarmee een compleet beeld van waar de as-designed en as-built situatie uiteenlopen.

Solibri Point Cloud Clash check 1 2

Van scandata naar gestructureerde resultaten

Point Cloud Checking genereert resultaten in hetzelfde format als alle andere regelgebaseerde checks in Solibri. Resultaten worden geordend per regel, component en severity. Ieder resultaat koppelt aan de specifieke modelcomponent en de bijbehorende scandata.

De 3D-viewer laat de exacte locatie van ieder resultaat zien. Zo wordt direct zichtbaar waar een scan een gemodelleerd element binnendringt, waar onvoldoende vrije ruimte bestaat en waar de as-built geometrie afwijkt van het ontwerp.

  • Resultaten sluiten direct aan op Solibri’s coördinatie- en rapportageworkflows. 
  • BCF-exports nemen Point Cloud Checking-resultaten mee naar ieder belangrijk CDE- of coördinatieplatform, in hetzelfde format als clashdetectie- en datavalidatieresultaten.
  • Coördinatierapporten combineren Point Cloud-resultaten met andere regelgebaseerde checks, zodat projectteams vanuit één geconsolideerd kwaliteitsrapport kunnen werken.
  • Teams die Solibri Autorun gebruiken, kunnen Point Cloud Checking opnemen in geplande overnight workflows. E57- en LAS/LAZ-bestanden worden ondersteund als modelinput in Autorun. Zo kan geautomatiseerde vergelijking tussen scan en model volgens een vaste planning worden uitgevoerd, zonder handmatige tussenkomst.

Waar Point Cloud Checking past in uw workflow

Point Cloud Checking gedurende de volledige projectcyclus Solibri Point Cloud Checking is bedoeld voor projectfasen waarin reality capture-data onderdeel wordt van de kwaliteitsborging. De resultaten kunnen vervolgens onderdeel worden van het overdrachtsdossier. In alle drie de situaties is de output hetzelfde: gestructureerde, regelgebaseerde resultaten met configureerbare toleranties, gekoppeld aan specifieke modelcomponenten en scandata. De resultaten kunnen worden geëxporteerd via BCF en coördinatierapporten en blijven binnen hetzelfde governancekader dat ook voor andere Solibri-modelcontroles wordt gebruikt.
Solibri Premium

Solibri Premium: platform voor verificatie van de as-built situatie

Premium

Point Cloud Checking is beschikbaar in Solibri Premium. De functionaliteit bouwt voort op het volledige Solibri-platform, waaronder de regelgebaseerde checking engine, ondersteuning voor IFC-modellen, BCF-export, de bestaande coördinatie- en rapportageworkflows en verificatie met reality capture-data.

Solibri Premium is daarmee geschikt voor organisaties die BIM-kwaliteitscontrole op portfolioniveau uitvoeren, multidisciplinaire modellen over complexe projectomgevingen coördineren en behoefte hebben aan governance gedurende de volledige levenscyclus van een gebouw.

Point Cloud Checking voegt verificatie van de as-built situatie toe aan dat kwaliteitsproces. Zo worden reality capture en modelkwaliteit op een gestructureerde en controleerbare manier met elkaar verbonden.

Veelgestelde vragen

Solibri Point Cloud Checking bestaat uit een set regels binnen Solibri Premium waarmee geïmporteerde Point Cloud scans worden vergeleken met IFC-modelcomponenten. Er zijn drie regeltypen beschikbaar: Point Cloud Clash Check, Point Cloud Clearance Check en Point Cloud Matching Check. De resultaten worden gegenereerd met dezelfde gestructureerde checking engine als bij andere Solibri-regels en kunnen worden geëxporteerd via BCF en coördinatierapporten. Point Cloud Checking is beschikbaar in Solibri Premium en voor Enterprise-klanten.

Point Cloud Checking is beschikbaar in Solibri Premium en voor Enterprise-klanten. De functionaliteit is niet beschikbaar in Solibri Starter, Solibri Essential, Solibri Advanced of Solibri Security+.

Solibri importeert Point Cloud data in E57 (.e57) en LAS/LAZformaten. Bestanden worden via drag-and-drop toegevoegd aan de Solibri Model Tree. Na het laden kun je de dichtheid en weergave-instellingen van de Point Cloud aanpassen vanuit de Model Tree.

De Point Cloud Clash Check signaleert componenten waarbij scanpunten binnen of vlak bij een component liggen, op basis van een configureerbare tolerantie. Zo worden gebouwde elementen zichtbaar die conflicteren met de gemodelleerde geometrie.

De Point Cloud Clearance Check signaleert componenten waarbij scanpunten binnen een ingestelde vrije ruimte vallen. Daarmee worden onvoldoende afstanden tussen de as-built situatie en een gemodelleerd element zichtbaar.

De Point Cloud Matching Check detecteert afwijkingen in positie en geometrie tussen de scan en het BIM-model. Daarbij worden zowel scandata zonder corresponderend modelcomponent als modelcomponenten zonder corresponderende scandata gesignaleerd.

Ja. E57- en LAS/LAZ-bestanden worden ondersteund als modelinput in Solibri Autorun. Teams kunnen Point Cloud Checking-regels opnemen in geautomatiseerde overnight workflows, zodat geplande verificatie van de as-built situatie kan plaatsvinden zonder handmatige tussenkomst. Autorun is beschikbaar in Solibri Advanced en Solibri Premium.

Point Cloud Checking-resultaten gebruiken dezelfde outputstructuur als andere regelgebaseerde checks in Solibri. Resultaten kunnen als BCF-bestanden worden geëxporteerd voor gebruik in belangrijke CDE- of coördinatieplatforms en kunnen naast clashdetectie- en datavalidatieresultaten worden opgenomen in Solibri-coördinatierapporten. Elk resultaat is gekoppeld aan de betreffende modelcomponent en de scandata die het resultaat heeft veroorzaakt. Via de 3D-viewer navigeer je vervolgens naar de exacte locatie.

Ja. De Point Cloud Clash Check bevat een configureerbare clashtolerantie. De Point Cloud Clearance Check bevat een configureerbare vrije-ruimtewaarde. Met deze parameters kunnen teams per checktype de toegestane afwijking of minimale vrije ruimte vastleggen en deze afstemmen op projectspecifieke bouwtoleranties of eisen vanuit regelgeving.

De import en visualisatie van Point Cloud data zijn geïntroduceerd als pre-release in de Solibri-update van april 2026 voor Premium- en Enterprise-klanten. De Point Cloud Checking-regels, Clash, Clearance en Matching, zijn een uitbreiding op die functionaliteit. Neem voor de actuele beschikbaarheid en releaseplanning contact op met het Solibri-team.

Breng reality capture in je BIM-kwaliteitsworkflow

Solibri Point Cloud Checking is beschikbaar in Solibri Premium. Neem contact op met het Solibri-team om te bespreken hoe Point Cloud verificatie je BIM-kwaliteitsproces kan uitbreiden met controle van de as-built situatie.